


Tóm tắt
Quét laser truyền thống thường yêu cầu lắp đặt thiết bị trên chân máy, thực hiện nhiều vị trí quét khác nhau và người vận hành phải di chuyển thủ công xung quanh đối tượng hoặc khu vực cần khảo sát. Tuy nhiên, thế hệ máy quét 3D SLAM di động mới đang thay đổi cách chúng ta thu thập dữ liệu về các môi trường có quy mô lớn.
Ngày nay, người dùng có thể đơn giản đi bộ, mang theo hoặc đưa máy quét LiDAR di chuyển qua một không gian để đồng thời thu thập dữ liệu và xây dựng bản đồ 3D có độ chính xác cao. Với công nghệ quét tự động, thậm chí có thể lập bản đồ mà không cần người điều khiển trực tiếp, giúp số hóa những khu vực nguy hiểm hoặc nằm ngoài tầm tiếp cận.
Trong bài viết này, chúng ta sẽ tìm hiểu các công nghệ đứng sau quá trình lập bản đồ tự động, giải thích cách SLAM, GPS và georeferencing phối hợp với nhau, đồng thời khám phá những ứng dụng đang thúc đẩy việc áp dụng công nghệ này trong thực tế.
Công nghệ
Ánh sáng cấu trúc (Structured Light), quét laser có sử dụng target, LiDAR, SLAM, GNSS, GPS, georeferencing bằng RTK, điểm khống chế mặt đất (Ground Control Points).
Lợi ích của lập bản đồ tự động
Tốc độ, tính cơ động, xem trước point cloud theo thời gian thực, lập bản đồ di động đạt độ chính xác cấp khảo sát, tính linh hoạt, an toàn và khả năng mở rộng.
Ứng dụng
AEC (Kiến trúc, Kỹ thuật và Xây dựng), an toàn công cộng, khai khoáng, quốc phòng, Scan-to-BIM, kiểm tra cơ sở hạ tầng, lập kế hoạch nhà máy và thu thập dữ liệu không gian địa lý.
Lập bản đồ 3D tự động là gì?
 Máy quét Artec Jet được gắn trên drone
Trước tiên, hãy cùng tìm hiểu tổng quan về phương pháp thu thập dữ liệu không gian truyền thống. Quét laser mặt đất (Terrestrial Laser Scanning – TLS) là một kỹ thuật đo đạc đã được ứng dụng rộng rãi, trong đó máy quét được đặt trên chân máy để thu thập toàn bộ dữ liệu trong phạm vi quan sát từ vị trí đó. Sau đó, thiết bị được di chuyển đến một vị trí khác trong khu vực khảo sát và quá trình này được lặp lại. Mỗi lần quét tạo ra một đám mây điểm (point cloud) có độ chính xác cao, nhưng việc ghép nối các lần quét với nhau đòi hỏi thời gian. Đối với những không gian lớn và phức tạp, có thể cần thực hiện nhiều vị trí đặt máy khác nhau.
TLS vẫn là một lựa chọn xuất sắc khi độ chính xác cao nhất là ưu tiên hàng đầu. Tuy nhiên, công nghệ này có những hạn chế về tốc độ, tính linh hoạt cũng như khả năng làm việc trong những môi trường khó tiếp cận hoặc có quy mô quá lớn, khiến việc thu thập dữ liệu từ các vị trí cố định trở nên kém hiệu quả.
Về bản chất, lập bản đồ 3D tập trung vào tính linh hoạt. Thay vì quét từ các vị trí cố định, các hệ thống lập bản đồ LiDAR di động thu thập dữ liệu môi trường trong khi di chuyển qua khu vực cần khảo sát.
Công nghệ then chốt tạo nên khả năng này là SLAM (Simultaneous Localization and Mapping – Định vị và lập bản đồ đồng thời). SLAM cho phép máy quét tự xác định vị trí và hướng của chính nó theo thời gian thực, đồng thời xây dựng một bản đồ 3D liền mạch khi người vận hành đi bộ, lái xe hoặc điều khiển thiết bị bay qua khu vực cần khảo sát.
Đưa chuyển động vào quy trình quét tĩnh
Các máy quét laser thế hệ đầu có kích thước lớn, chi phí cao và được thiết kế để lắp đặt cố định. Sự xuất hiện của LiDAR đo thời gian bay (Time-of-Flight) và LiDAR dịch pha (Phase-Shift) vào những năm 1990 đã mang lại phạm vi quét lớn hơn và tốc độ cao hơn. Tuy nhiên, quy trình cốt lõi vẫn không thay đổi: thiết lập, quét, di chuyển và lặp lại.

Bước đột phá đến khi các thuật toán SLAM, vốn ban đầu được phát triển cho lĩnh vực robot, được ứng dụng vào các máy quét LiDAR cầm tay, đeo trên người và sau này là các hệ thống LiDAR gắn trên drone. Bằng cách liên tục so sánh các lần quét liên tiếp và đối chiếu những đặc điểm hình học chồng lấn giữa chúng, SLAM cho phép máy quét “nhận biết” vị trí của nó tương đối với môi trường xung quanh, ngay cả khi không có tín hiệu GPS hỗ trợ.
Điều này mở ra khả năng lập bản đồ di động tại những khu vực mà tín hiệu vệ tinh và con người khó hoặc không thể tiếp cận, chẳng hạn như bên trong các tòa nhà, hầm mỏ dưới lòng đất và các cơ sở công nghiệp phức tạp.
Các máy quét SLAM ngày nay có khả năng cung cấp độ chính xác lập bản đồ cấp khảo sát (survey-grade), với sai số có thể đạt 1 cm hoặc thấp hơn, mở rộng phạm vi ứng dụng từ xây dựng đến điều tra pháp y. Khi được tích hợp GPS và georeferencing, dữ liệu thu thập cũng có thể được gán vào các tọa độ thực tế, thu hẹp khoảng cách giữa tốc độ thu thập dữ liệu di động và độ chính xác cao.
Tất nhiên, LiDAR không phải là công nghệ duy nhất có khả năng số hóa các khu vực ở quy mô lớn. Bên cạnh LiDAR tĩnh, photogrammetry (đo ảnh) cũng có thể ghép các hình ảnh hoặc video để tạo ra những mô hình có độ chân thực cao. Chúng ta sẽ tìm hiểu sâu hơn về sự khác biệt giữa các phương pháp này. Tuy nhiên, ở thời điểm hiện tại, cần lưu ý rằng LiDAR dựa trên SLAM có những lợi thế tiềm năng cả về tốc độ lẫn khả năng tự động hóa.
Các thuật ngữ chính: Công nghệ lập bản đồ 3D
LiDAR (Light Detection and Ranging): LiDAR phát ra các xung laser với tốc độ cao và đo thời gian mỗi xung laser phản xạ trở lại để tính toán khoảng cách đến các bề mặt xung quanh. Hàng triệu phép đo này được kết hợp để tạo thành đám mây điểm 3D chi tiết của môi trường.
SLAM (Simultaneous Localization and Mapping): Các thuật toán SLAM cho phép máy quét đồng thời xác định vị trí và lập bản đồ. Công nghệ này liên tục so sánh các lần quét, đối chiếu những đặc điểm hình học chồng lấn để tính toán thiết bị đã di chuyển bao xa, mà không cần georeferencing hoặc dữ liệu định vị từ vệ tinh.
IMU (Inertial Measurement Unit): Bộ đo lường quán tính là một cảm biến chuyển động theo dõi gia tốc và chuyển động quay theo thời gian thực. IMU bổ sung dữ liệu vào khoảng thời gian giữa các lần quét LiDAR, giúp quá trình theo dõi vị trí diễn ra liền mạch và ổn định, đặc biệt khi thiết bị di chuyển nhanh hoặc trong những khu vực có ít đặc điểm hình học để SLAM nhận diện.
GPS/GNSS: Công nghệ định vị dựa trên vệ tinh, cho phép gán tọa độ thực tế vào dữ liệu quét. Bản thân GPS tiêu chuẩn có độ chính xác ở mức vài mét, vì vậy trong các ứng dụng chuyên nghiệp, GPS thường được kết hợp với các kỹ thuật hiệu chỉnh để nâng cao độ chính xác. Bạn cũng có thể bắt gặp thuật ngữ GNSS. Đây là tên gọi chung cho các công nghệ định vị bằng vệ tinh, trong đó GPS chỉ là một hệ thống cụ thể thuộc GNSS.
RTK (Real-Time Kinematic): Một phương pháp nâng cao độ chính xác của GPS, sử dụng trạm cơ sở cố định hoặc mạng hiệu chỉnh để đạt độ chính xác định vị ở cấp centimet theo thời gian thực. RTK nâng dữ liệu định vị vệ tinh từ mức “ở khoảng khu vực này” lên “chính xác tại vị trí này”.

Ground Control Points (GCPs) – Điểm khống chế mặt đất: Các điểm đánh dấu tham chiếu đã được đo đạc trước và bố trí trong khu vực quét. Việc căn chỉnh đám mây điểm theo các vị trí đã biết này trong hoặc sau quá trình thu thập dữ liệu giúp kiểm tra độ chính xác một cách độc lập, đồng thời nâng cao độ chính xác tổng thể của quá trình georeferencing.
Georeferencing – Gán tọa độ không gian: Là quá trình gắn dữ liệu quét vào một hệ tọa độ thực tế, bao gồm vĩ độ, kinh độ và cao độ. Nếu không thực hiện georeferencing, dữ liệu quét vẫn có độ chính xác về mặt hình học nhưng về cơ bản sẽ “trôi nổi” trong không gian, không được gắn với một vị trí thực tế cụ thể. Khi được georeferencing, dữ liệu có thể được chồng ghép lên bản đồ, tích hợp với mô hình CAD hoặc so sánh với dữ liệu khảo sát từ các lần trước.
Cách vận hành của lập bản đồ tự động
Vậy các công nghệ này thực sự phối hợp với nhau như thế nào trong quá trình quét? Quy trình này trực quan hơn bạn có thể nghĩ. Khi người vận hành khởi động máy quét LiDAR Công Nghệ SLAM và bắt đầu di chuyển trong một không gian, cảm biến LiDAR ngay lập tức phát các xung laser theo nhiều hướng, đồng thời đo khoảng cách đến tường, trần, sàn và các vật thể xung quanh.
Các phép đo này liên tục được thu thập dưới dạng các điểm 3D, tạo thành một đám mây điểm (point cloud). Đồng thời, các thuật toán SLAM sẽ so sánh từng nhóm dữ liệu mới với những dữ liệu đã được thu thập trước đó. Phần mềm tìm kiếm các đặc điểm hình học mà nó có thể nhận diện, sau đó sử dụng chúng để tính toán chính xác máy quét đã di chuyển bao xa kể từ lần đo trước.
Cần lưu ý rằng thuật toán chủ yếu nhận diện các vật thể lớn và ổn định làm đặc điểm tham chiếu. Vì vậy, những môi trường đông đúc như khu vực đô thị, nơi có người hoặc phương tiện đang di chuyển, không nhất thiết ngăn cản quá trình thu thập dữ liệu. Máy quét SLAM có thể xác định hướng và vị trí của mình dựa trên các vật thể tĩnh trong môi trường.
IMU cũng hỗ trợ quá trình này bằng cách cung cấp liên tục dữ liệu về hướng và gia tốc, đảm bảo rằng ngay cả những thao tác xoay người nhanh hoặc những đoạn di chuyển ngắn qua khu vực ít đặc điểm hình học cũng không làm sai lệch quá trình định vị.
Kết quả là một bản xem trước đám mây điểm theo thời gian thực, liên tục được xây dựng trên màn hình kết nối khi người vận hành di chuyển. Phản hồi theo thời gian thực này không chỉ mang lại sự thuận tiện, mà còn cho phép người dùng kiểm tra ngay mức độ bao phủ dữ liệu, đảm bảo không bỏ sót khu vực quan trọng và tránh tình trạng rời khỏi hiện trường khi dữ liệu thu thập vẫn chưa đầy đủ.
 An engineer previewing captured point cloud data on a tablet.
Nếu máy quét được trang bị GPS hoặc cảm biến RTK, dữ liệu định vị vệ tinh sẽ được ghi lại đồng thời với quá trình thu thập dữ liệu LiDAR. Đối với các môi trường trong nhà hoặc dưới lòng đất, nơi tín hiệu GPS không thể tiếp cận, hệ thống sẽ chỉ dựa vào SLAM và IMU để xác định vị trí. Sau đó, gán tọa độ không gian (georeferencing) có thể được thực hiện bằng các điểm khống chế mặt đất (Ground Control Points – GCPs) hoặc bằng cách liên kết dữ liệu quét với một hệ tọa độ đã biết.
Sau khi hoàn tất quá trình di chuyển, lái xe hoặc bay qua khu vực cần khảo sát, dữ liệu thô có thể được xử lý thành đám mây điểm hoàn chỉnh hoặc mô hình lưới (mesh), thường chỉ cần rất ít thao tác thủ công.
Đối với các ứng dụng như chuyển đổi dữ liệu quét sang mô hình BIM (Scan-to-BIM), đám mây điểm này có thể được đưa trực tiếp vào các phần mềm chuyên dụng cho ngành. Trong khảo sát và kiểm tra, dữ liệu đóng vai trò như một hồ sơ kỹ thuật số chính xác, có thể đo đạc và lưu trữ lâu dài về hiện trạng thực tế (as-built) của môi trường.
Lập bản đồ 3D di động vs. LiDAR tĩnh
LiDAR tĩnh có độ chính xác cao nhưng yêu cầu nhiều vị trí đặt máy, khiến quá trình khảo sát tốn thời gian. Ngược lại, LiDAR SLAM di động có thể thu thập dữ liệu liên tục trong một lần di chuyển, thường hoàn thành nhanh hơn đáng kể.
Thiết bị di động cũng linh hoạt hơn trong các khu vực khó tiếp cận. Dù cầm tay, đeo ba lô hay gắn trên thiết bị bay không người lái (drone), chúng có thể tiếp cận những nơi chân máy (tripod) khó triển khai.
Trong quá trình quét, SLAM liên tục thực hiện quá trình thu thập dữ liệu (registration), kết hợp với bản xem trước đám mây điểm (point cloud) theo thời gian thực để phát hiện vùng thiếu dữ liệu ngay tại hiện trường. Điều này giúp giảm thời gian khảo sát và hạn chế chi phí phát sinh.
LiDAR tĩnh vẫn phù hợp khi yêu cầu độ chính xác cao nhất, nhưng với nhiều ứng dụng quy mô lớn, SLAM di động mang lại sự cân bằng tốt giữa tốc độ, tính linh hoạt và chi phí.
Với các giải pháp như Artec Jet và Artec Twins, drone còn có thể kết hợp SLAM và khả năng tránh va chạm để tự động di chuyển ngoài tầm nhìn và quay về điểm xuất phát.
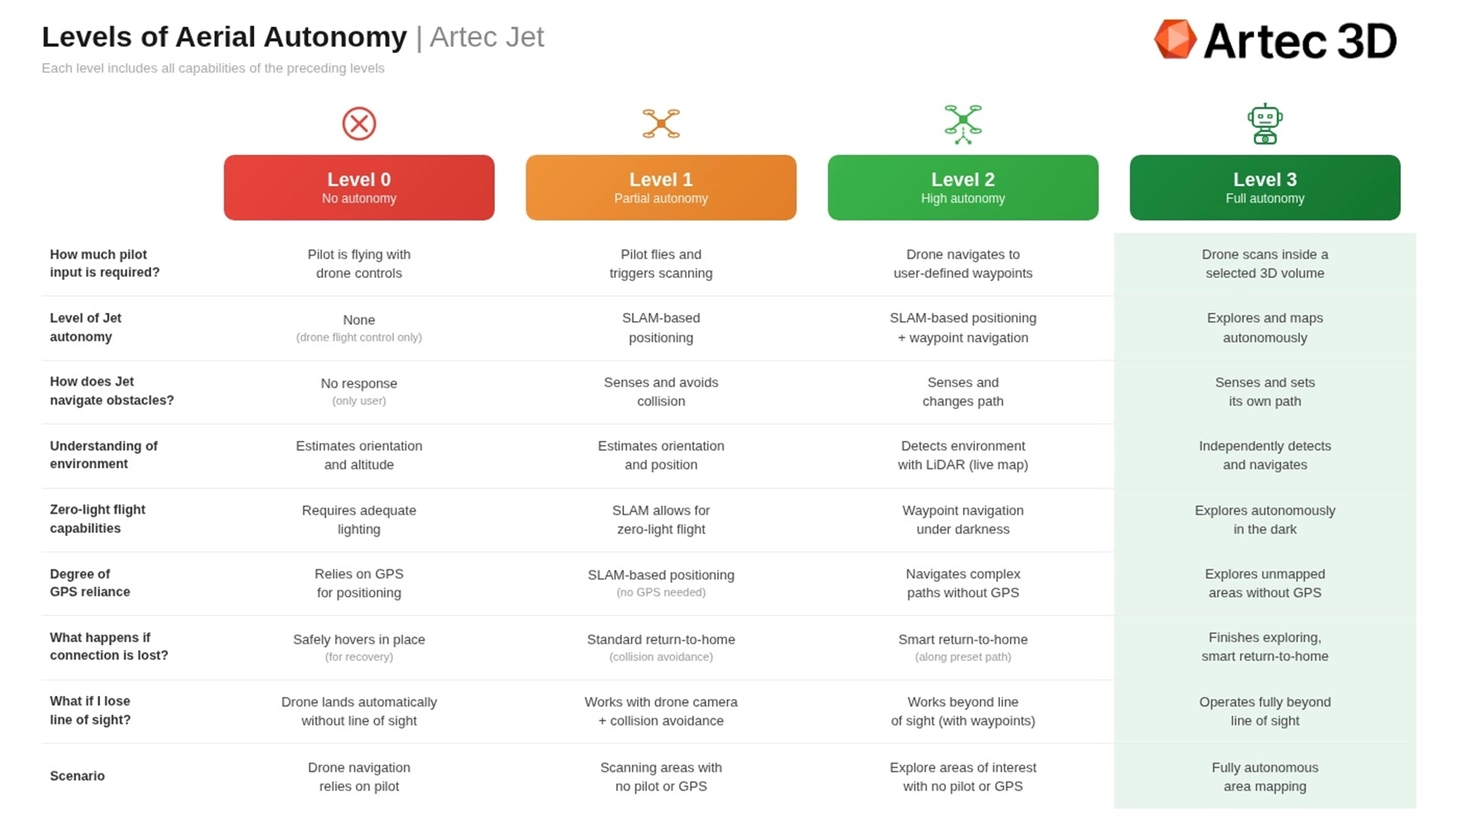 The different levels of autonomy possible with the Artec Jet 3D scanner.
Lập bản đồ 3D di động chính xác
Artec Jet
Artec 3D Jet là máy quét SLAM LiDAR cấp khảo sát, có khả năng thu thập tới 1,92 triệu điểm/giây với trường quan sát 360° × 290°.
Với khả năng bảo vệ IP65, thiết bị có thể được triển khai trong các môi trường công nghiệp khắc nghiệt theo 7 phương thức: cầm tay, đeo ba lô, gắn trên phương tiện, gậy, khung bảo vệ, robot hoặc drone. Artec Jet có phạm vi hoạt động lên đến 300 m và đạt độ chính xác 10 mm.
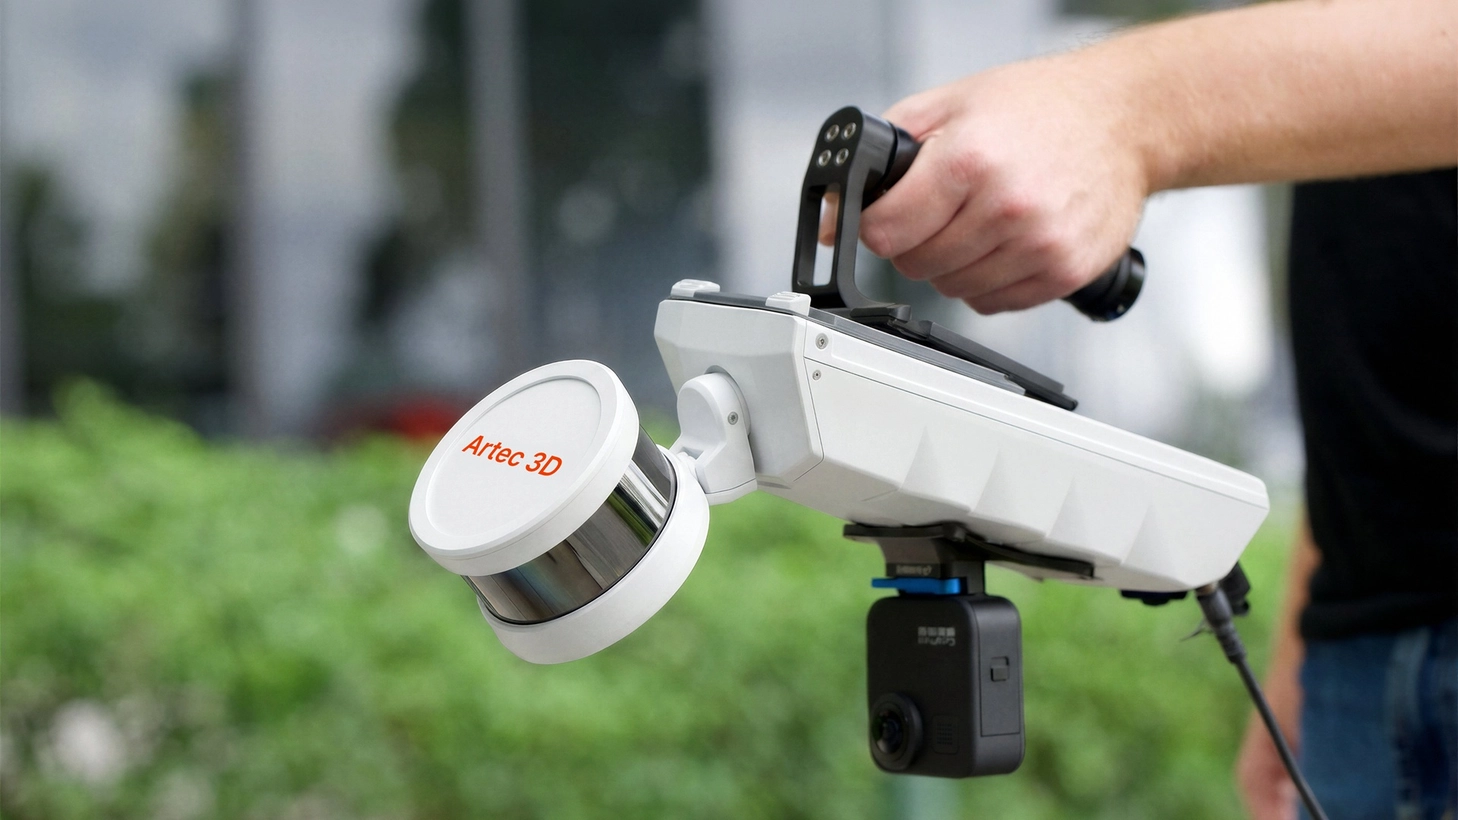 The Artec Jet handheld LiDAR scanner can be deployed in seven different modes.
Dù là hầm mỏ dưới lòng đất hay công trường xây dựng, gần như không có khu vực nào nằm ngoài khả năng của Artec Jet. Thiết bị có thể quét ngay cả trong môi trường không có GPS. Tính năng truyền point cloud theo thời gian thực giúp kiểm tra độ bao phủ dữ liệu, đồng thời phát hiện những thay đổi chỉ từ 5 mm. Điều này khiến Artec Jet phù hợp cho khảo sát lặp lại và ghi nhận hiện trạng (as-built), đảm bảo công trình đáp ứng các yêu cầu kỹ thuật đề ra.
Artec Ray II
Trong khi Jet nổi bật với khả năng thu thập dữ liệu di động, Artec 3D Ray II mang lại độ chính xác của LiDAR tĩnh cho việc quét các vật thể hoặc không gian lớn. Thiết bị có phạm vi hoạt động lên đến 130 m, đủ để quét các máy móc lớn, cầu và nhiều công trình hạ tầng khác. Với độ phân giải cao hơn và độ chính xác 1,9 mm ở khoảng cách 10 m, Ray II cũng có khả năng ghi lại nhiều chi tiết hơn.
 Artec Ray II being set up to scan at an industrial site on a tripod.
Kết hợp Ray II với Jet cho phép xây dựng một quy trình quét kết hợp. Trong đó, Ray II có thể được sử dụng để “neo” dữ liệu quét của Jet vào hệ tọa độ thực tế hoặc nâng cao độ chính xác. Hai đám mây điểm có thể được hợp nhất trong Artec Twins, phần mềm được phát triển chuyên biệt cho các tập dữ liệu quy mô lớn.
Artec Leo
Artec 3D Leo là giải pháp không dây dành cho việc thu thập dữ liệu các vật thể từ nhỏ đến trung bình và những chi tiết nhỏ trong không gian, với độ chính xác lên đến 0,1 mm.
Là thiết bị all-in-one tích hợp màn hình, pin, bộ xử lý cùng hệ thống theo dõi đồng thời texture và hình học, Leo là máy quét cầm tay linh hoạt, cho phép thu thập dữ liệu ngay tại hiện trường mà không cần đặt target hay mang theo máy tính.
Trong lập bản đồ môi trường, Leo giúp bổ sung các khu vực cần chi tiết cao: Jet quét toàn bộ công trình, Ray II đảm nhiệm những khu vực yêu cầu độ chính xác cao, còn Leo xử lý các vật thể ở khoảng cách gần như máy móc, fixture hoặc từng chi tiết riêng lẻ. Kết hợp lại, ba thiết bị có thể đáp ứng từ lập bản đồ không gian quy mô lớn đến kiểm tra chi tiết linh kiện.
Artec Twins
Artec Twins được phát triển chuyên biệt để xử lý và trực quan hóa dữ liệu 3D quy mô lớn. Nền tảng hỗ trợ từ xem trước point cloud theo thời gian thực, hợp nhất dữ liệu quét đến xây dựng digital twin hoàn chỉnh.
Người dùng có thể thực hiện các phép đo cơ bản trực tiếp trên Artec Twins hoặc xuất dữ liệu dưới các định dạng LAS, LAZ hoặc E57 để sử dụng với các phần mềm tiêu chuẩn trong ngành, chẳng hạn Autodesk Revit trong lĩnh vực xây dựng.
 An entire bridge captured with Artec Jet 3D scanning
Có thể hợp nhất point cloud thành mô hình 3D dạng lưới điểm hoặc áp dụng texture từ các bản quét 3D cầm tay lên dữ liệu Jet để tăng độ chân thực. Nhờ đó, Artec Twins kết nối quá trình thu thập dữ liệu với sản phẩm đầu ra hoàn chỉnh: dữ liệu từ Jet, Ray II hoặc Leo được xử lý, căn chỉnh và sẵn sàng cho ứng dụng hoặc kiểm tra.
Ứng dụng
Kiến trúc, Kỹ thuật & Xây dựng (AEC)
Sự khác biệt giữa thiết kế và hiện trạng thực tế (as-built) có thể gây ra nhiều vấn đề trong xây dựng. Thay vì đo thủ công và liên tục quay lại công trường, máy quét SLAM di động có thể nhanh chóng tạo hồ sơ 3D có thể đo đạc về tường, kết cấu thép và hệ thống cơ điện, sau đó so sánh trực tiếp với thiết kế để phát hiện sai lệch.
Trong cải tạo, quét 3D giúp tạo mô hình hiện trạng thực tế (as-built) chính xác của công trình, cho phép thiết kế dựa trên hiện trạng thay vì bản vẽ cũ. Dữ liệu số cũng hỗ trợ quản lý dự án và lưu trữ các công trình có giá trị lịch sử.
Khai khoáng (hầm lò & lộ thiên)
Hầm mỏ là môi trường đầy thách thức với thiếu ánh sáng, nhiệt độ khắc nghiệt và nhiều khu vực nguy hiểm đối với con người. Việc thiếu GPS cũng gây khó khăn cho định vị và sử dụng drone phụ thuộc vào GPS.
Đây là môi trường phù hợp với LiDAR SLAM. Gắn trên drone, Artec Jet có thể tự động bay vào các đường lò hoặc khu vực khai thác khó tiếp cận, thu thập hình học và tạo point cloud 3D dày đặc. Với những khu vực có thể tiếp cận, thiết bị có thể được cầm tay hoặc đeo ba lô để quét liên tục toàn bộ đường hầm và khu vực nhà máy chế biến.
 Autonomous mapping devices like Artec Jet can be deployed to map underground.
Công nghệ này không chỉ phù hợp với hầm mỏ. Các tác vụ quét bãi vật liệu cho phép tính toán chính xác thể tích, trong khi quét tiết diện đường hầm có thể được đối chiếu với thiết kế đào. Việc quét lặp lại cùng một khu vực cũng giúp theo dõi chuyển dịch địa chất ở mức vài milimet, hỗ trợ phát hiện sớm các thay đổi về kết cấu.
An toàn công cộng
Trong các sự cố như tai nạn, sập công trình hoặc lũ lụt, việc ghi nhận hiện trường nhanh chóng mà không làm xáo trộn bằng chứng là rất quan trọng. Artec Jet có thể được mang qua khu vực sự cố để ghi lại vị trí phương tiện, mảnh vỡ và hư hỏng kết cấu.
Dữ liệu 3D cũng hỗ trợ đánh giá thiệt hại, lập tuyến tiếp cận an toàn và điều phối công tác ứng cứu. Khi được gán tọa độ không gian (georeferencing), dữ liệu có thể chồng ghép lên bản đồ và chia sẻ giữa các nhóm làm việc tại hiện trường.
Quốc phòng
Các hoạt động quân sự và an ninh thường cần lập bản đồ môi trường xa lạ nhanh chóng, chính xác và hạn chế rủi ro cho nhân sự. LiDAR dựa trên SLAM (SLAM-based LiDAR) hoạt động ngay cả khi GPS không khả dụng, trong khi cảm biến laser vẫn thu thập dữ liệu trong điều kiện hoàn toàn không có ánh sáng.
Khi gắn trên drone (thiết bị bay không người lái) hoặc robot mặt đất, thiết bị có thể tự động tiếp cận và lập bản đồ đường hầm, hầm trú ẩn hoặc các công trình bị hư hại, tạo ra dữ liệu 3D chi tiết mà không cần con người trực tiếp đi vào. Các lần quét lặp lại còn giúp phát hiện thay đổi theo thời gian, hỗ trợ đánh giá hiện trạng và lập kế hoạch tác nghiệp.
Hoạch định nhà xưởng
Nhà máy thường có bố cục phức tạp với máy móc cố định, đường ống trên cao, hệ thống điện và nhiều thiết bị có thể đã thay đổi so với bản vẽ. Khi lắp đặt dây chuyền mới, di chuyển máy móc hoặc cải tạo nhà máy, bước đầu tiên là xác định chính xác hiện trạng và vị trí của toàn bộ thiết bị.
Quét 3D di động giúp nhanh chóng tạo bản ghi 3D có thể đo đạc về hiện trạng nhà máy, cung cấp cơ sở dữ liệu chính xác cho việc lập kế hoạch và tối ưu hóa không gian.
 A warehouse captured in full color within minutes using Artec Jet.
Quét 3D giúp ghi lại toàn bộ hiện trạng nhà máy bằng máy quét SLAM di động, tạo mô hình 3D chính xác để thiết kế bố trí mới, đi tuyến đường ống và kiểm tra khoảng hở trước khi thi công.
Với nhà máy lớn, có thể kết hợp LiDAR di động để lập bản đồ tổng thể và máy quét ánh sáng cấu trúc cầm tay để thu thập chi tiết máy móc, linh kiện ở độ chính xác dưới milimet. Điều này giúp giảm rủi ro khi lắp đặt, di chuyển hoặc cải tạo thiết bị, đồng thời tạo hồ sơ kỹ thuật số cho các kế hoạch sau này.
Lập bản đồ không gian địa lý
Khảo sát các khu vực ngoài trời rộng lớn bằng phương pháp truyền thống thường tốn thời gian và nhân lực, trong khi dữ liệu thu được có thể khá thưa.
LiDAR di động cho phép thu thập hàng triệu điểm mỗi giây từ ba lô, phương tiện hoặc drone, tạo đám mây điểm 3D dày đặc khi di chuyển qua khu vực khảo sát.
Đối với đường bộ, đường sắt và đường ống, máy quét gắn trên phương tiện có thể thu thập dữ liệu hàng kilomet ở tốc độ di chuyển, trong khi RTK cung cấp tọa độ thực tế với độ chính xác đến vài centimet. Với khảo sát hiện trường, thiết bị đeo ba lô hoặc cầm tay có thể quét ngoài trời và tiếp tục vào bên trong công trình, nơi GPS không còn tín hiệu, với SLAM duy trì khả năng định vị.
Quét bằng drone bổ sung góc nhìn trên không, phù hợp để đo thể tích bãi vật liệu, công tác đất và địa hình khó tiếp cận.
Tóm lại, lập bản đồ 3D tự động có thể đáp ứng nhiều loại địa hình và môi trường khác nhau. Những nền tảng như Artec Twins cũng đang giúp việc xử lý, trực quan hóa và nâng cao độ chính xác của dữ liệu trở nên dễ dàng hơn.
